1. Заваривање са осцилацијом
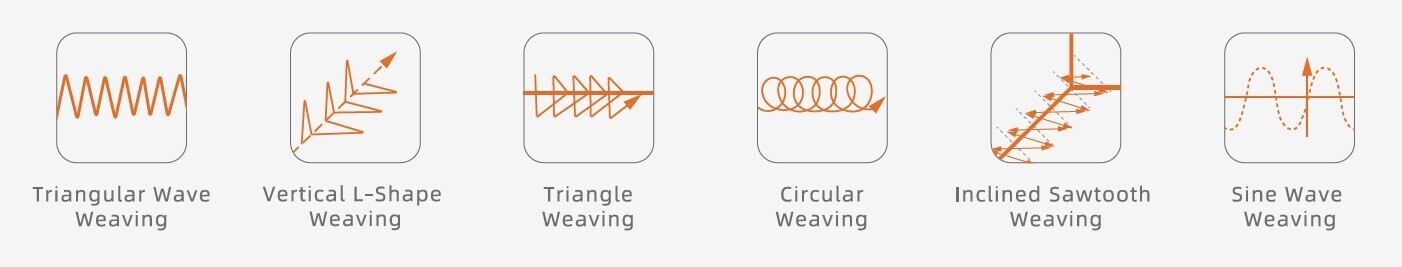
Функција осциловања FAIRINO робота подржава различите обрасце: троугласти талас, вертикални L-облик, троугао, круг, коси талас зубаца и синусни талас.
Прецизна, поуздана технологија заваривања за захтевне индустријске примене.
Подржава дигиталне комуникационе протоколе као што су CANopen, EtherCAT и Modbus TCP, и може се повезати на апарате за заваривање са различитим индустријским Етхернет и фиелд бус интерфејсима.
Садржи аналогну комуникацију са аналогним И/О и дигиталним И/О комуникацијским могућностима, омогућавајући конфигурацију једним кликом између апарата за заваривање и робота.
FAIRINO-ов независно развијен пакет процеса заваривања подржава различите технике заваривања, укључујући електролучно заваривање, заваривање у угловима, равно заваривање, сегментно заваривање и заваривање двоструким процесом.
Функција осциловања FAIRINO робота подржава различите обрасце: троугласти талас, вертикални L-облик, троугао, круг, коси талас зубаца и синусни талас.
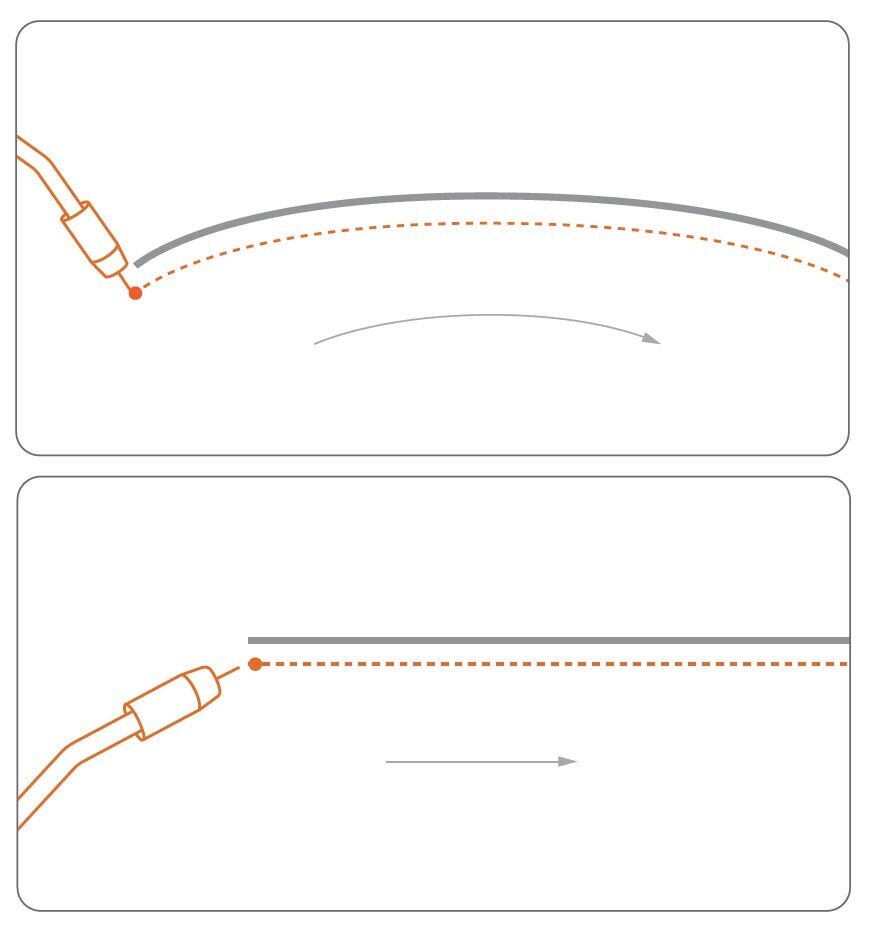
Праћење лука је кључна технологија у аутоматизацији заваривања. Приликом заваривања жлебова под правим углом, U-облика, V-облика и других жлебова, систем користи податке о струји и напону заваривања након паљења лука да би израчунао положај горионика за заваривање у односу на центар жлеба. Компензује одступања завара у реалном времену како би се осигурала тачна позиција заваривања и стабилан квалитет заваривања.
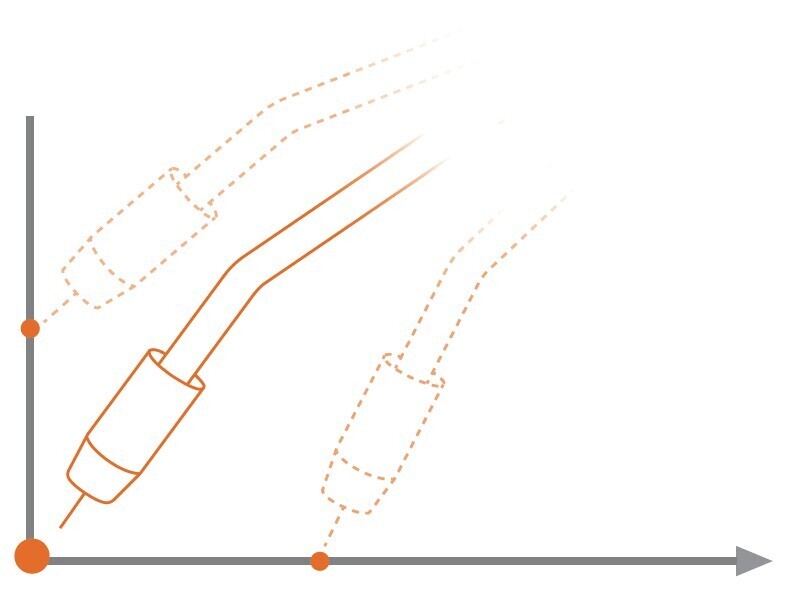
Праћење шавова се односи на откривање промена у електричном сигналу жице за заваривање након контакта са површином радног комада како би се одредио стварни положај радног комада унутар роботовог координатног система. Након подучавања путних тачака за детекцију положаја, робот аутоматски тражи границу површине радног комада. Када жица за заваривање додирне површину радног комада, долази до промене сигнала напона, коју машина за заваривање саопштава роботу. По пријему сигнала, робот снима граничну позицију површине радног комада.
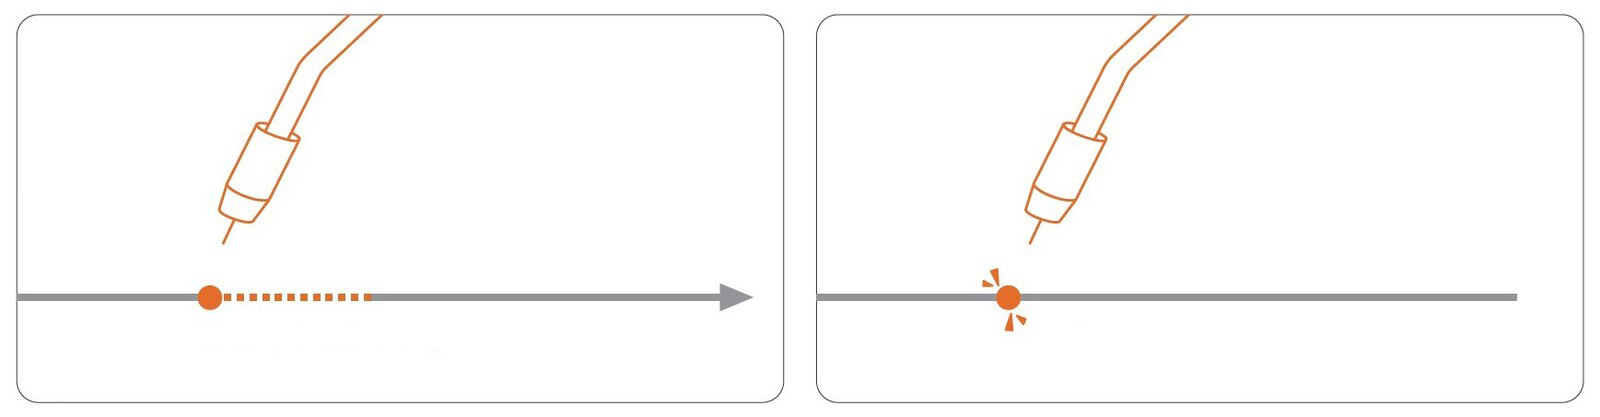
Ова функција наставља заваривање након што оператер заустави процес или након неочекиваних догађаја као што је судар или губитак лука. Робот може поново запалити лук на првобитној позицији прекида и наставити преостале задатке заваривања. Пре поновног покретања, робот се аутоматски помера назад на одређено растојање дуж правца заваривања. Ово ствара преклапање са постојећим заваром како би се осигурао квалитет завара.
Наставак рада након прекида или судара:
Лабораторија FAIRINO AIR Lab користи напредне визуелне и алгоритме покрета како би омогућила колаборативним роботима да имају јаче аутономне способности учења и доношења одлука, побољшавајући искуство човека и машине.
FAIRINO AIR Lab подржава различите програмске језике, укључујући C, C#, Python, Ros, Tcp/IP, пружајући богат избор за програмере са различитим техничким искуством. Корисници могу да развију секундарне апликације како би проширили функције апликације робота на основу њихових потреба.
Опремљен моћним могућностима аутоматског препознавања шавова, користећи алгоритме облака тачака за постизање аутоматског препознавања шавова са или без модела.
Није потребно подучавање или програмирање, способан је унапред предвидети изазове заваривања, елиминисати потребу за ручним моделирањем и побољшати ефикасност припреме заваривања.
Погодно за производњу са многим варијантама производа и малим серијама, испуњавајући различите производне захтеве.
Приступачно роботско заваривање за флексибилну, ефикасну и прецизну производњу.
 | Andreas Hubrich |
Адреса компаније
WSRobotics GmbH
Zeller Straße 22
97276 Margetshöchheim
Google Maps
Vaša privatnost nam je važna
Koristimo kolačiće da bi ovaj veb-sajt pravilno radio. više informacija.
CookieCrumbz 2.10